Живые мышцы вместо мотора: свет управляет тонким плавающим роботом
Инженеры вырастили мышцы на гелевой пленке и заставили крошечного робота плыть.
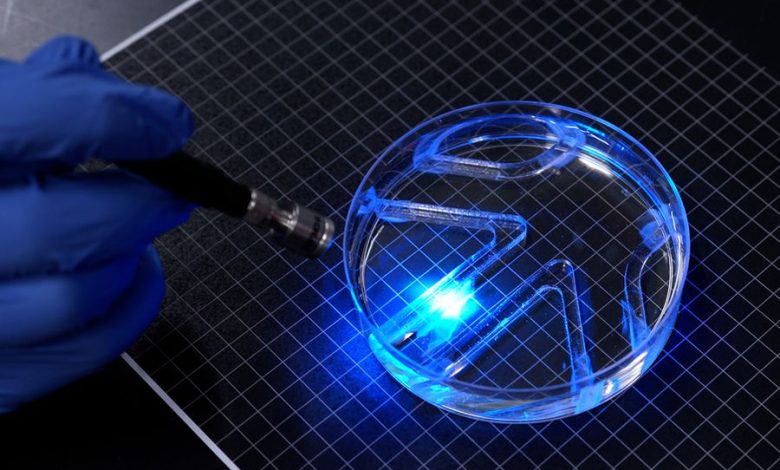
Инженеры из Массачусетского технологического института создали крошечного плавающего робота, который приводится в движение живыми мышечными клетками, реагирующими на свет. Исследование, опубликованное в журнале Advanced Functional Materials, показало, что даже один слой мышечных клеток способен толкать тонкую гелевую конструкцию сквозь воду, если правильно спроектировать основу для их роста. Такой биогибридный подход открывает путь к созданию мягких, самовосстанавливающихся устройств для исследования хрупких водных сред.
Когда речь заходит о подводных роботах, на ум обычно приходят громоздкие металлические аппараты с винтами и аккумуляторами. Но природа давно решила эту задачу изящнее: рыбы, дельфины и даже крошечные личинки перемещаются в воде за счет мышц, которые сокращаются от нервных сигналов. Команда исследователей под руководством Риту Раман задалась вопросом: можно ли повторить этот принцип в лаборатории, используя живую ткань вместо моторов? Оказалось, что можно, если отказаться от объемных трехмерных структур в пользу почти двумерной пленки, напоминающей жевательную резинку.
Основой робота стал гель из метакрилата желатина, или GelMA, материала, который часто применяют в тканевой инженерии. На его поверхности выдавливают микроскопические квадратные канавки. На этих канавках выращивают живые мышечные клетки, генетически измененные так, чтобы сокращаться при освещении. Клетки выстраиваются вдоль бороздок и сливаются в волокна, образуя прочную и скоординированную мышцу. Важно было подобрать жесткость геля, глубину и форму канавок, а также толщину пленки. Эксперименты показали, что квадратные канавки работают лучше изогнутых, более жесткий гель дает лучшую силу, а полумиллиметровая пленка достаточно легка, чтобы клетки не отслаивались при сокращении.
Сама конструкция робота предельно проста: две половины гелевой пленки образуют плавники, каждый из которых покрыт тончайшим слоем мышечных клеток. Когда свет направляют на один плавник, мышцы на его поверхности сокращаются и тянут робота в сторону. Если светить на оба плавника с разными интервалами, можно управлять направлением и скоростью движения. В экспериментах робот успешно проплыл через простой водный лабиринт, следуя за перемещаемым источником света. Его максимальная скорость составляет около четырех длин тела в минуту.
По словам ученых, для движения в воде требуется значительно больше усилий, чем в воздухе, поэтому даже такая скромная скорость для столь миниатюрного устройства — достижение. Раньше ее группа уже создавала диск из мышечной ткани, имитирующий радужную оболочку глаза, но там клетки двигались лишь на сотню микрон. Новый робот первый пример очень тонкого, практически двумерного биогибридного устройства, способного к самостоятельному плаванию. В отличие от громоздких трехмерных аналогов, для его создания нужны не миллионы клеток, а всего лишь один слой, что делает производство дешевле и проще.
В будущем исследователи планируют оптимизировать форму корпуса, чтобы увеличить скорость. Но даже сейчас они видят практическую ценность в медленных, мягких и экологичных роботах. Живая ткань реагирует на окружающую среду и способна к самовосстановлению, поэтому такие устройства могли бы незаметно следить за состоянием хрупких водоемов, куда опасно отправлять обычную технику. Пока это лишь первый шаг, но он доказывает: мышцы, выращенные в лаборатории, могут стать движущей силой для микроскопических подводных исследователей.
В результате работы команда из Массачусетского технологического института впервые продемонстрировала, что один слой живых мышечных клеток на специально спроектированном гелевом каркасе способен приводить в движение тонкого плавающего робота. Устройство успешно перемещается и поворачивает в водном лабиринте, реагируя на свет, хотя его скорость пока невысока. Главное достижение — доказательство того, что двумерные биогибридные конструкции могут быть дешевле, проще и эффективнее своих объемных предшественников, а значит, у них есть потенциал для исследовательских задач в водной среде.
Научная публикация:
, , , , , and , “ 2D Skeletal Muscle Thin Film Actuators Enhance Efficiency of Biohybrid Robots.” Advanced Functional Materials (2026): e78065. https://doi.org/10.1002/adfm.78065
Присоединяйтесь к нам в соцсетях